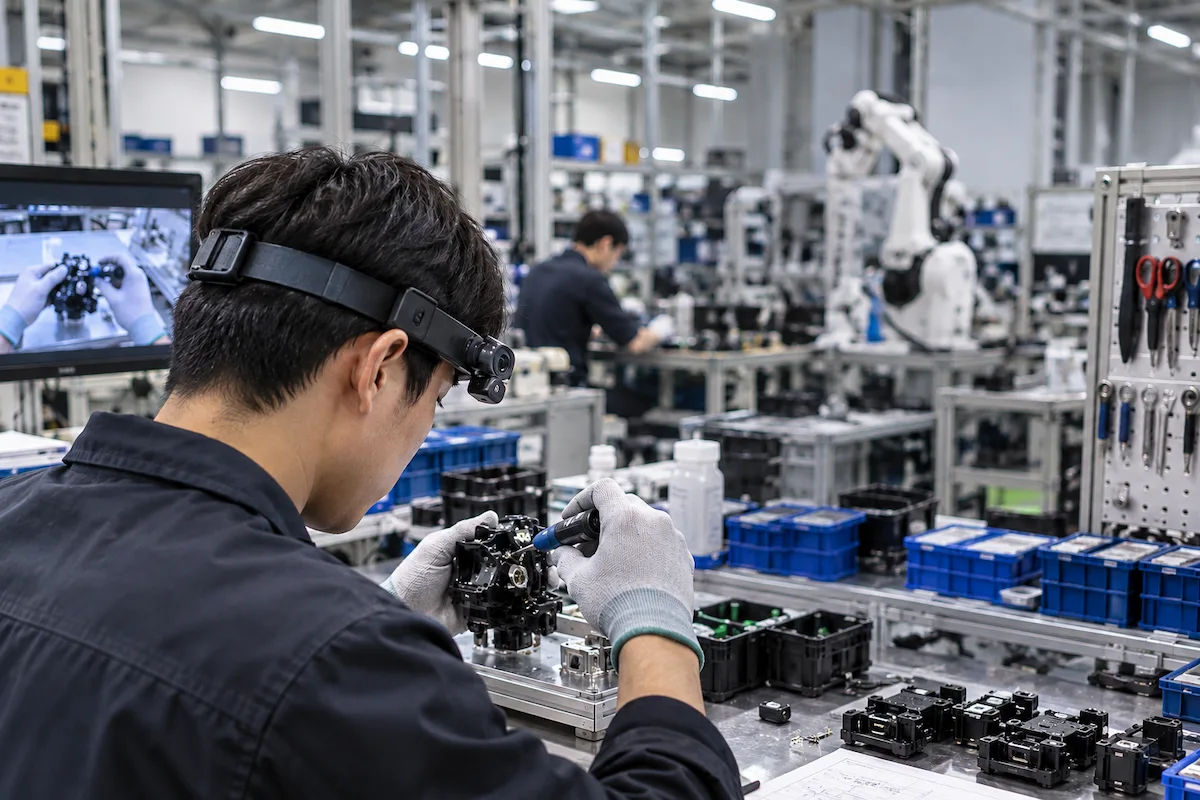
산업 현장의 에고센트릭 영상과 실제 인간 작업
오리진데이터랩은 로봇과 체화 AI 모델의 학습·평가에 필요한 맞춤형 피지컬 AI 데이터를 생산합니다. 실제 인간 시연, 작업과 환경, 상호작용, 촬영 시점, 센서, 메타데이터 및 품질 기준에 맞춰 현장 수집을 설계합니다.
피지컬 AI 데이터 수집은 실제 작업 과정과 인간 시연, 작업 중심 시점, 공간 맥락, 멀티모달 센서 신호 및 구조화된 메타데이터를 연결합니다. 로봇의 학습·검증·평가에 활용할 수 있는 데이터를 생산합니다.
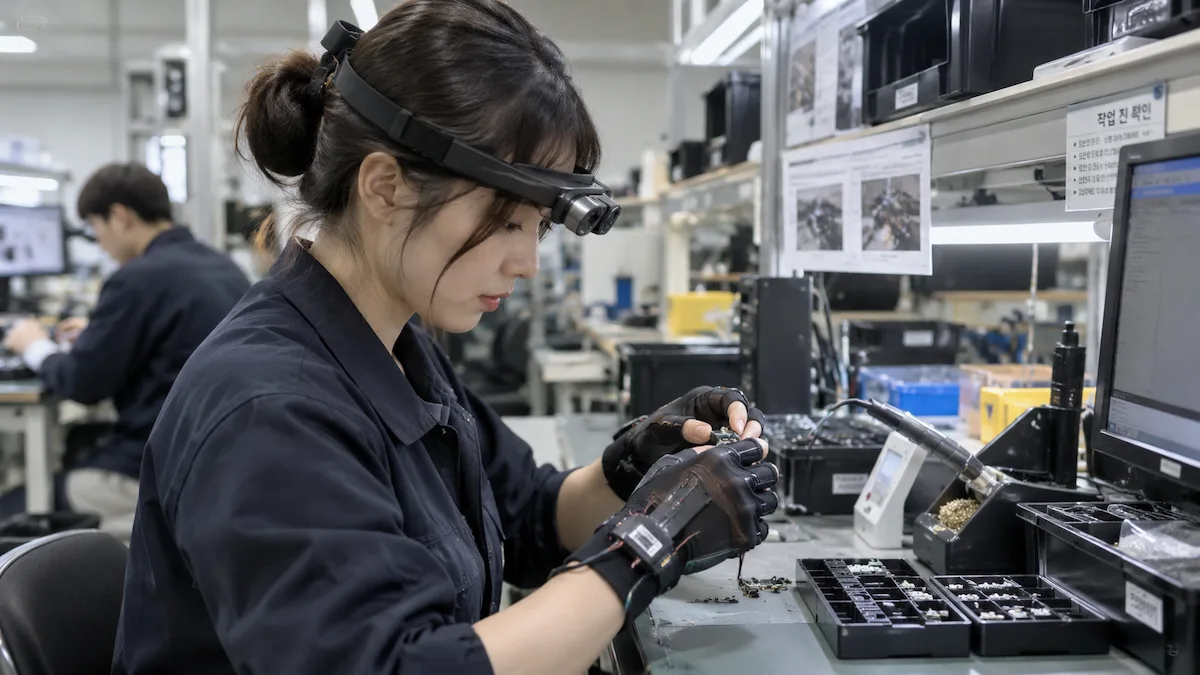
피지컬 AI 학습 데이터는 단순한 영상에 그치지 않습니다. 로봇과 체화 AI의 학습·평가에는 작업별 인간 시연, 작업자 행동, 촬영 시점, 물체 상호작용, 움직임, 멀티모달 센서, 동기화, 다양한 환경 및 후속 처리에 맞는 납품 구조가 필요합니다.
실제 인간 작업, 손·물체 상호작용, 도구 사용, 양손 협응, 연속 작업 및 환경별 행동을 수집합니다.
프로젝트 요구사항에 맞춰 영상, IMU, 오디오, 타임스탬프, 장치 정보, 스테레오·웨어러블·공간 신호 및 로봇 연계 데이터를 구성합니다.
고객의 개발 파이프라인에 맞춰 구조화된 메타데이터, 품질 기록, 매니페스트, 문서, 추적 정보 및 납품 패키지를 제공합니다.
오리진데이터랩은 특정 카메라나 수집 방식에 한정되지 않습니다. 필요한 신호, 환경, 장비, 동기화 및 검수 기준에 맞춰 수집 체계를 구성합니다.
1인칭 인간 활동, 손·물체 상호작용, 도구 사용, 양손 작업 및 작업 맥락을 기록합니다.
공간 인지와 다양한 시점 확보를 위해 프로젝트별로 좌우 카메라 또는 다중 카메라의 동기화 수집을 구성합니다.
프로젝트에 맞춘 웨어러블 센싱, 움직임 신호, 장치 IMU 및 작업 연계 센서 데이터를 수집합니다.
프로젝트 장비와 대상 모델에 필요한 경우 깊이 정보 및 공간 데이터 수집을 연계할 수 있습니다.
고객이 제공한 로봇 시스템을 활용해 관측, 상태, 행동, 궤적, 지시 정보 또는 로봇 연계 센서 데이터를 수집하도록 구성할 수 있습니다.
일반 영상, 오디오, 타임스탬프, 적용 가능한 경우 GPS, 장치 정보, 작업 맥락 및 구조화된 메타데이터를 제공합니다.
센서 측정 주기, 소프트웨어 기반 시간 정렬, 구조화된 작업 메타데이터, 무결성 검사, 납품 구조 및 한계 사항이 포함된 자체 수집 샘플을 확인할 수 있습니다.
에고센트릭 RGB + IMU 작업 샘플 →대상 모델에 필요한 작업 환경, 참여자, 작업 과정, 물체, 도구 및 지역별 조건에 맞춰 수집 범위를 정합니다.
조립, 정비, 생산물 취급, 도구 사용, 유연 소재 및 반복 산업 작업
피킹, 분류, 스캔, 포장, 이동, 재고 취급 및 물류 작업
청소, 객실 정리, 정돈, 물체 취급, 준비 및 서비스 작업
준비, 가공, 절단, 포장, 취급, 검사 등 숙련 수작업
유통, 숙박, 시설 관리, 주방, 서비스 공간 등 실제 상업 현장
도로, 보행 환경, 교통, 운송, 야외 작업 및 인지 모델용 현장 수집
정해진 데이터 상품이 아니라 모델에 부족한 조건과 필요한 역량에서 출발합니다.
대상 작업, 환경, 참여자, 촬영 시점, 센서, 메타데이터, 품질 기준 및 납품 요건을 확인합니다.
현장 프로토콜, 장비 구성, 촬영 지침, 검증 기준 및 수집 절차를 설계합니다.
소규모 수집으로 기술적 실행 가능성, 현장 운영, 메타데이터 무결성 및 검수 기준을 확인합니다.
검증된 수집 체계를 시나리오, 참여자, 환경, 지역, 물량 및 납품 주기에 맞춰 확대합니다.
기술 요건 준수, 메타데이터 완전성, 원본 추적성, 예외 사항 및 재촬영 필요 여부를 검사합니다.
구조화된 영상·센서 데이터, 메타데이터, 매니페스트, 품질 기록, 스키마 및 문서를 납품합니다.
기존 데이터 상품에 고객 요구를 맞추지 않습니다. 모델에 필요한 역량을 실제 촬영, 현장 생산, 검증 및 납품 체계로 구체화합니다.
작업, 환경, 시점, 참여자 조건, 장비, 센서, 메타데이터 및 검수 기준을 대상 모델에 맞춰 정의합니다.
수집 절차, 작업자 지침, 기술 검사, 품질 관리, 예외 처리, 재촬영, 출처 추적 및 납품을 하나의 생산 과정으로 관리합니다.
후속 모델·로봇 개발 과정에 활용할 수 있도록 구조화된 메타데이터, 센서 정보, 검증 기록, 예외 사항, 매니페스트 및 프로젝트별 납품 스키마를 준비합니다.
한국에서는 산업, 서비스, 식품 제조, 숙련 작업, 가정 및 기술 중심 환경을 대상으로 고부가가치 데이터를 수집할 수 있습니다. 다른 지역은 프로젝트 범위, 운영 가능성 및 필요 물량을 검토해 확대합니다.
프로젝트 장비가 지원하는 범위에서 에고센트릭 인간 시연, 일반 영상, 스테레오·다중 시점, 웨어러블 센싱, IMU, 오디오, 메타데이터, RGB-D·공간 데이터 및 로봇 연계 데이터를 수집 대상으로 구성할 수 있습니다.
가능합니다. 작업, 환경, 시점, 센서 구성, 동기화, 참여자 조건, 메타데이터 스키마 및 검수 기준에 맞춰 설계합니다.
가능합니다. 소규모 파일럿으로 촬영 가능성, 현장 지침, 센서 무결성, 메타데이터, 품질 기준 및 납품 형식을 확인합니다.
네. 한국의 산업, 서비스, 가정, 숙련 작업, 식품 제조, 기술 분야 등 승인된 실제 환경을 대상으로 수집 프로그램을 구성할 수 있습니다.
로봇 학습과 1인칭 인간 시연, 멀티모달 센서, 한국 현장 수집 등 기술·지역별 요구사항에 맞춘 프로그램을 제공합니다.
인간 시연, 물체 조작, 인지, VLA, 체화 학습 및 실제 로봇 작업
1인칭 작업, 손, 도구, 물체, 숙련 작업 및 연속 인간 활동
영상, IMU, 오디오, 타임스탬프, 웨어러블 센싱, 공간 신호, 동기화 및 구조화된 메타데이터
한국 특화 산업, 숙련 작업, 서비스, 식품 제조, 가정 및 기술 환경
대상 작업, 환경, 촬영 시점, 센서, 메타데이터 및 납품 형식을 간단히 알려주시면 초기 실행 가능성을 검토하겠습니다.