소규모 사전 검증
촬영 방식부터 검증합니다
대표 작업 또는 소규모 파일럿으로 시점, 작업 가시성, 센서 동작, 메타데이터 구조 및 검수 기준을 확인한 뒤 생산 규모를 확대합니다.
- 작업·환경 수집 가능성 검토
- 촬영·메타데이터 요건 검증
- 품질 검사·재수집 기준 수립
피지컬 AI와 실제 인간 작업
피지컬 AI에는 일반 영상 이상의 데이터가 필요합니다. 실제 인간 작업, 손과 물체의 상호작용, 도구 사용, 변형 가능한 소재, 현장 환경 및 지역 특화 작업을 중심으로 데이터 수집 프로그램을 설계합니다.
한국과 방글라데시 등 운영 가능한 지역에서 1인칭·3인칭 영상, 오디오, IMU, 센서 메타데이터, 사람 검증 정답 데이터(Human GT) 및 프로젝트별 품질 요건에 맞춰 수집 체계를 구성할 수 있습니다.
두 가지 시작 방법
대표 샘플로 촬영 방식을 먼저 평가할 수도 있고, 고객이 지정한 작업·환경·시점·센서 구성 또는 모델 실패 사례를 기준으로 새로운 현장 수집을 설계할 수도 있습니다.
소규모 사전 검증
대표 작업 또는 소규모 파일럿으로 시점, 작업 가시성, 센서 동작, 메타데이터 구조 및 검수 기준을 확인한 뒤 생산 규모를 확대합니다.
맞춤형 데이터 생산
모델의 학습 목표에 따라 대상 작업, 환경, 지역, 참여자 조건, 촬영 시점, 센서, 메타데이터, 어노테이션, 품질 검증 단계 및 납품 요건을 정의합니다.
피지컬 AI 데이터 수집 사례
아래는 설계 가능한 작업 중심 수집 프로그램의 예시입니다. 실제 환경, 동작, 시점, 센서, 참여자 조건, 반복 횟수 및 검수 기준은 프로젝트별로 정합니다.
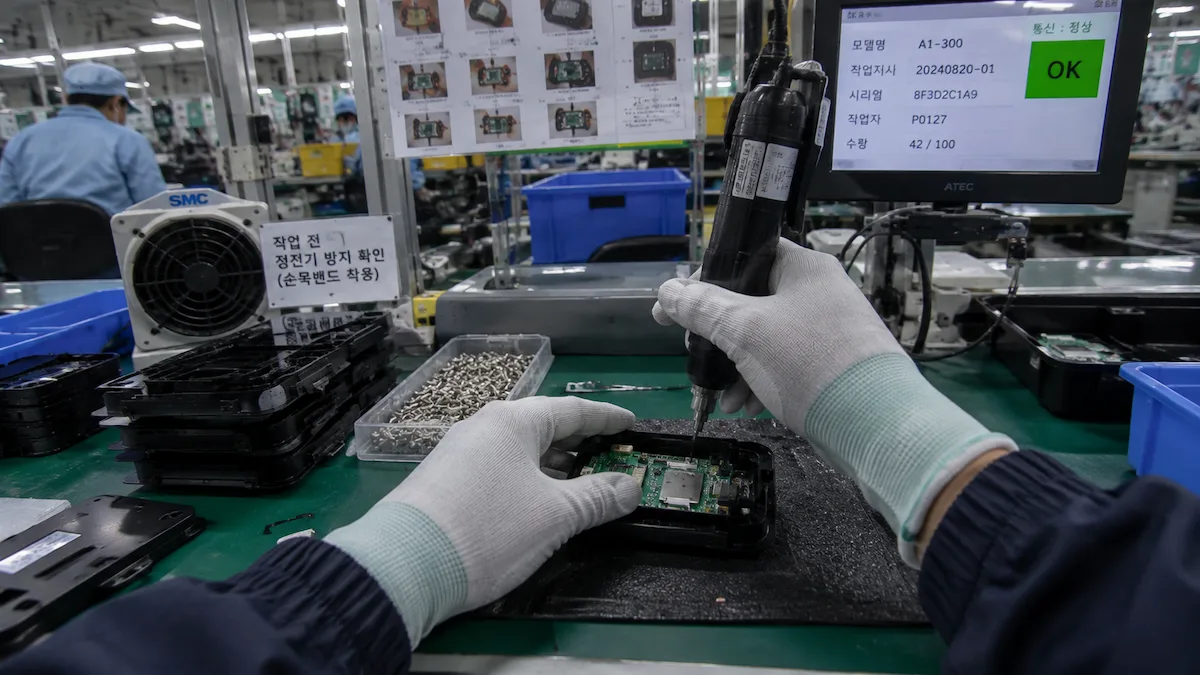
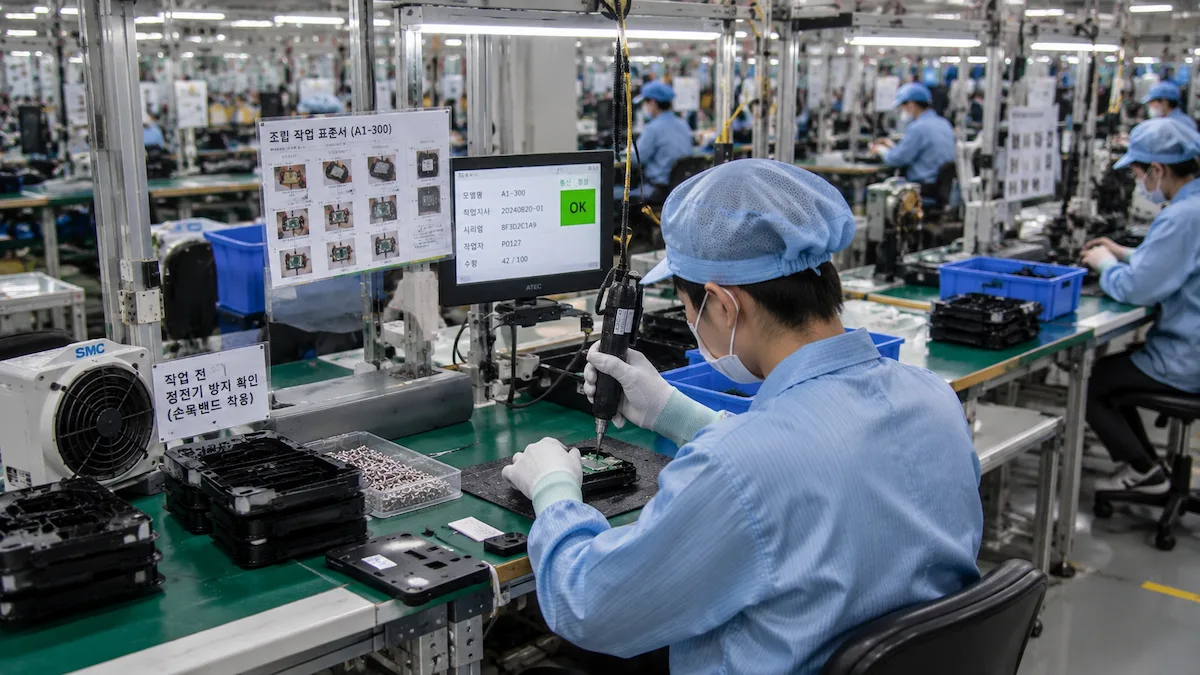
조작 학습을 위한 정밀한 손·물체 상호작용, 부품 배치, 커넥터 취급, 검사, 체결 및 반복 조립 동작을 수집합니다.
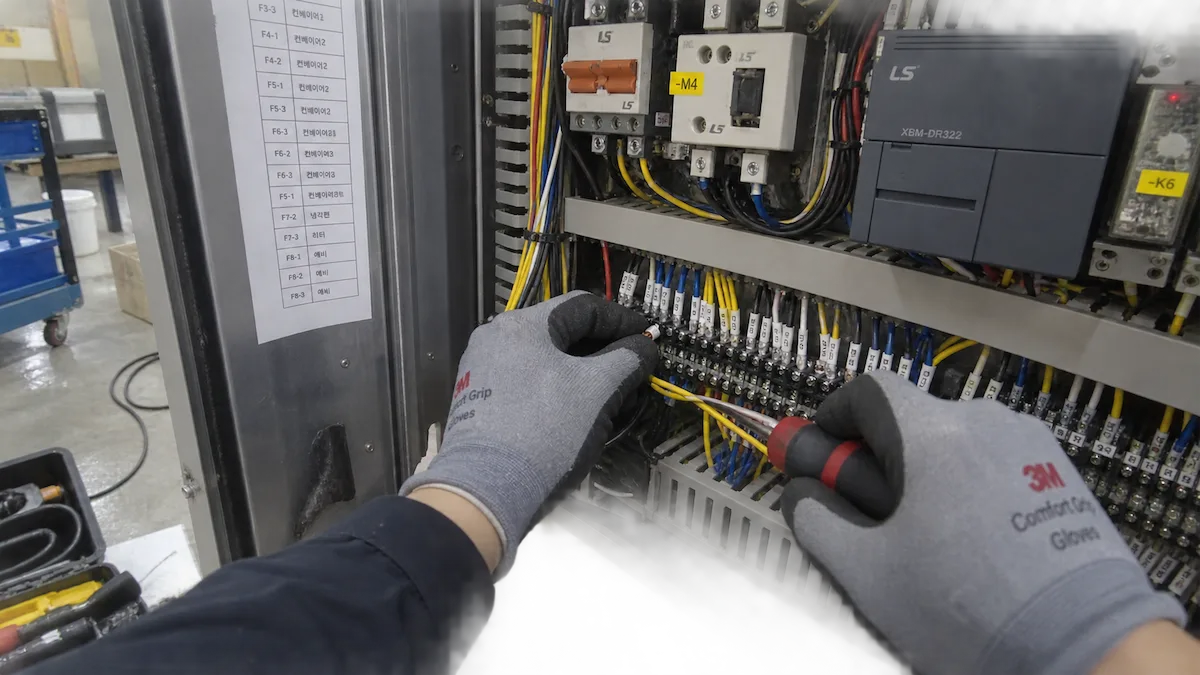
도구 선택, 케이블 배선, 단자 작업, 체결, 검사 및 양손 협응 등 숙련 산업 작업을 기록합니다.
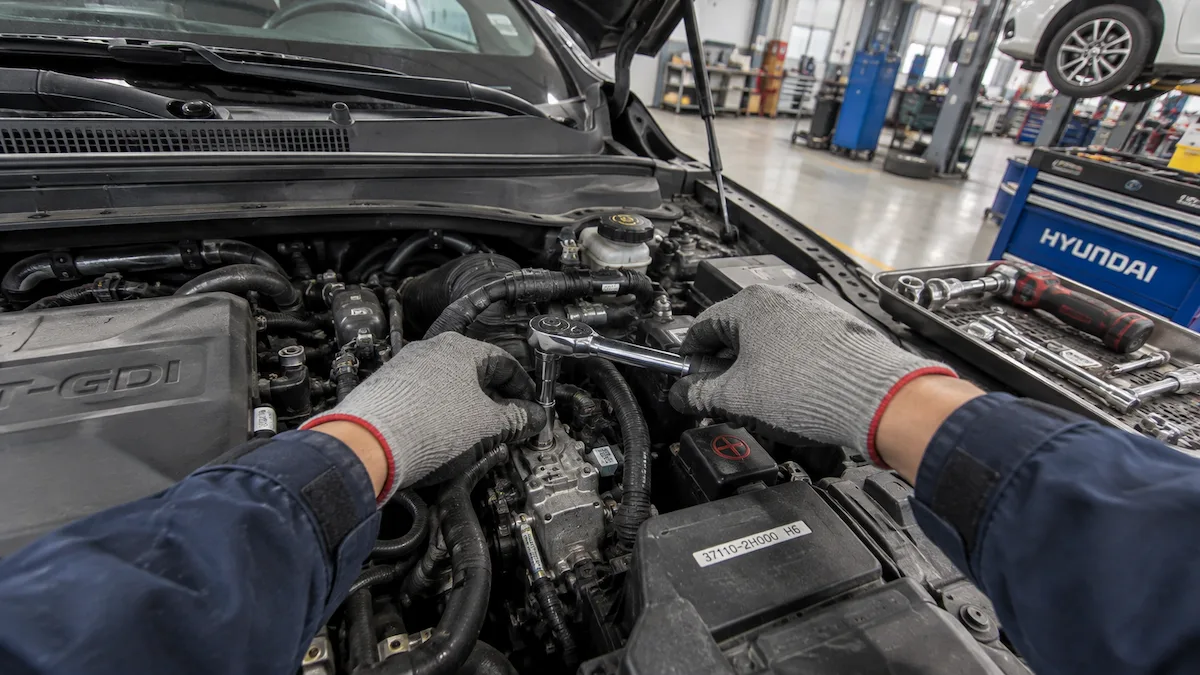
실제 정비소와 작업장에서 검사, 분해, 체결, 부품 취급, 도구 사용 및 연속 정비 작업을 수집합니다.
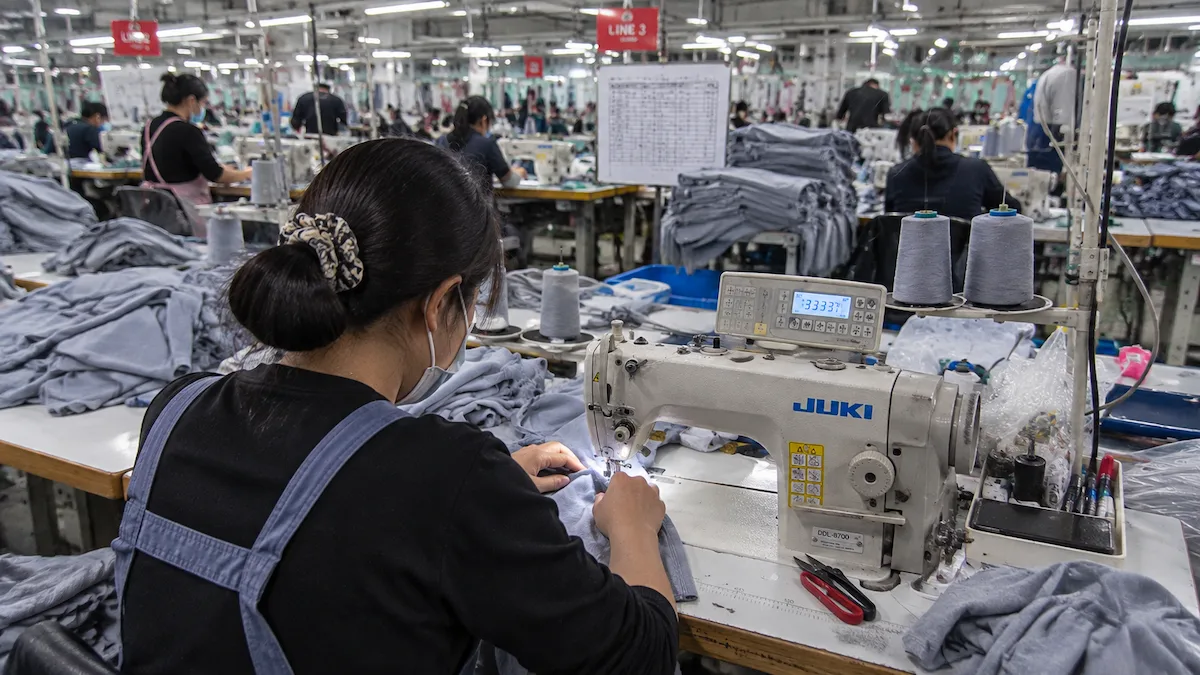
접기, 배치, 정렬, 천 조작, 기계 보조 작업 등 강체 물체만으로는 표현하기 어려운 유연 소재의 상호작용을 기록합니다.
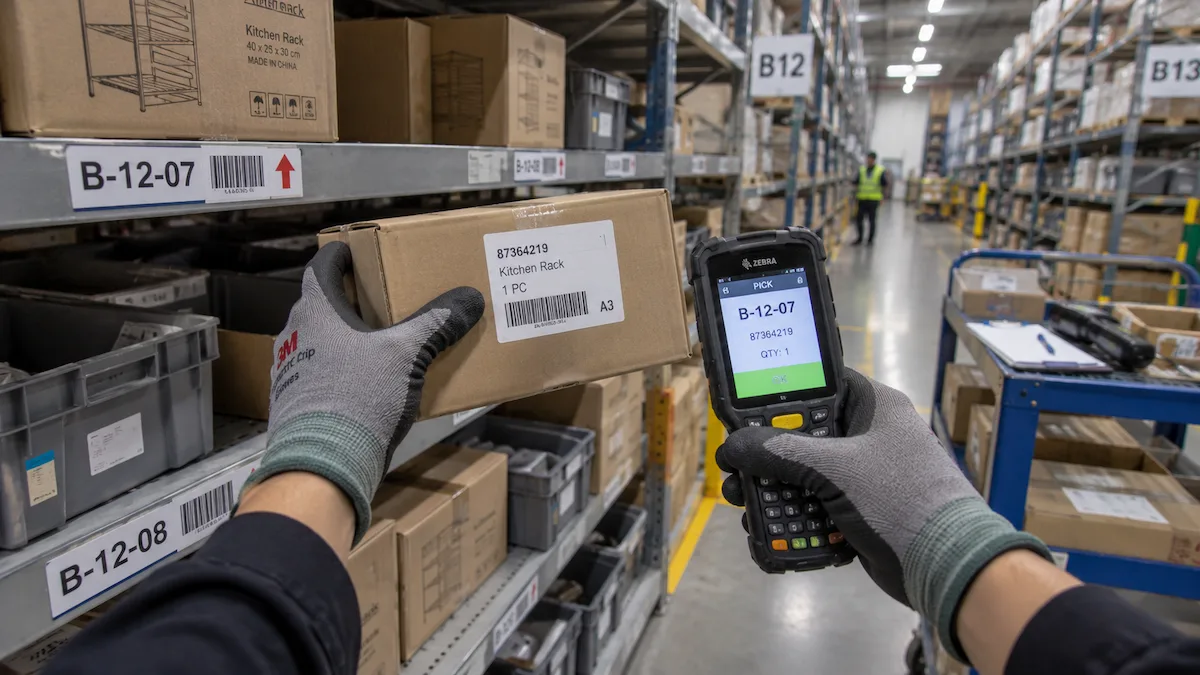
정형·반정형 물류 현장에서 탐색, 손 뻗기, 잡기, 피킹, 스캔, 배치, 분류, 운반 및 재고 취급 과정을 수집합니다.
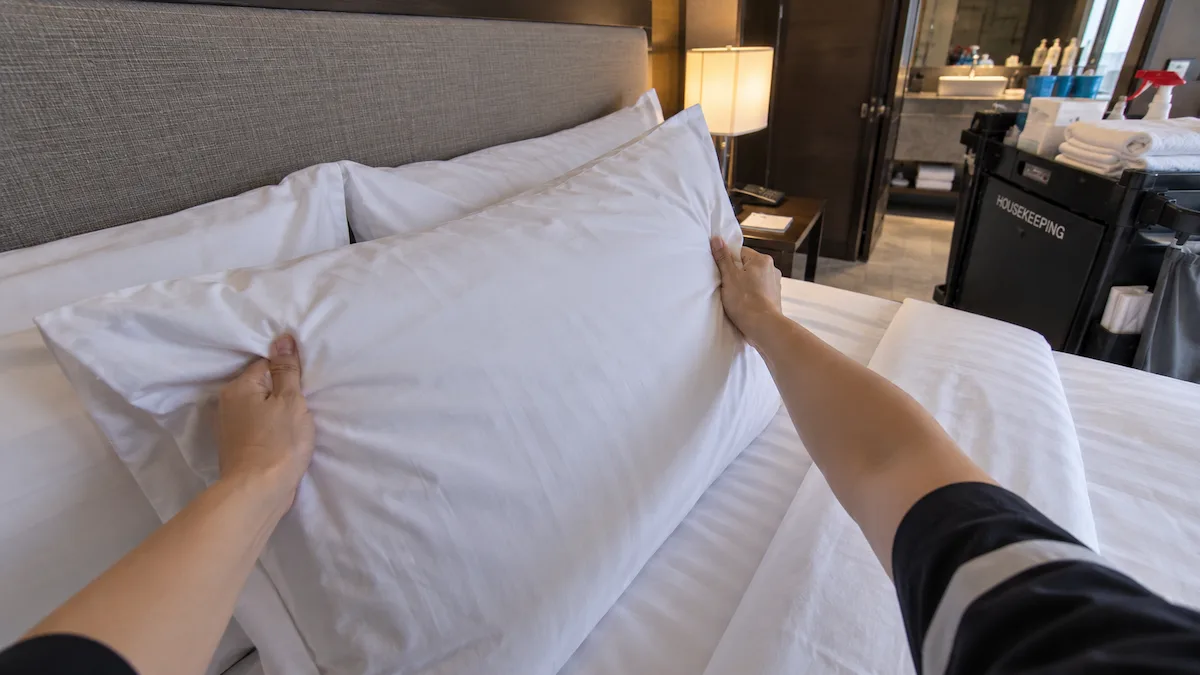
침구 정리, 물체 배치, 청소, 공간 정돈, 표면 접촉 등 여러 단계로 이루어진 서비스·가사 작업을 기록합니다.
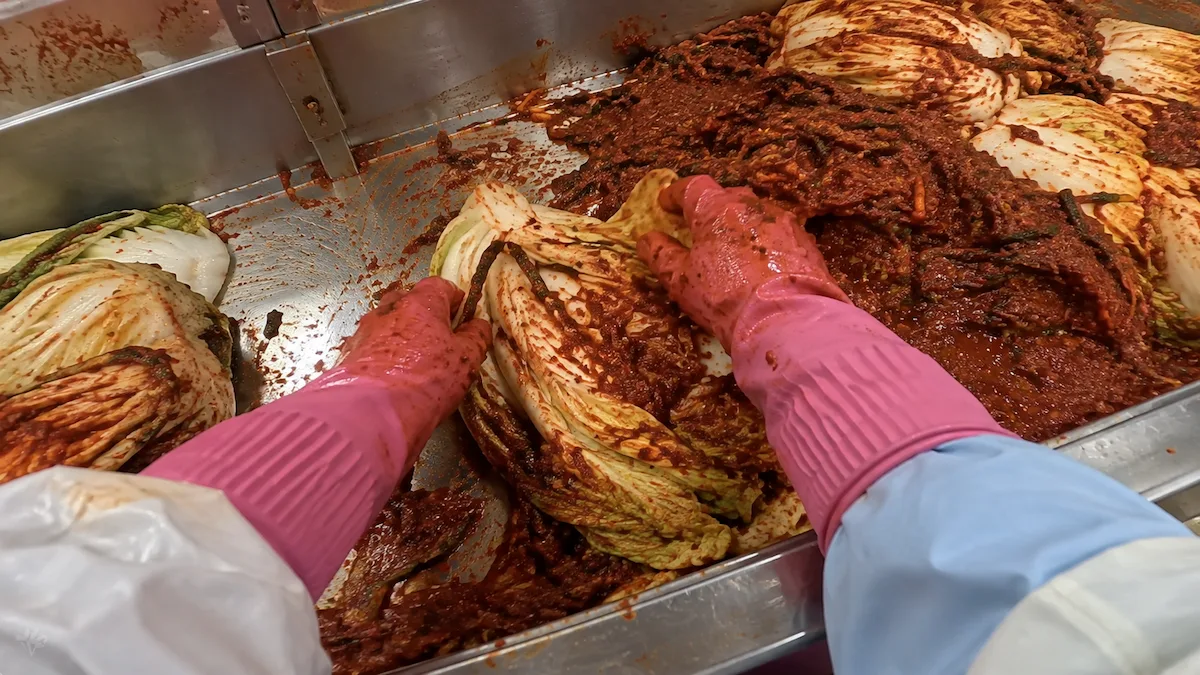
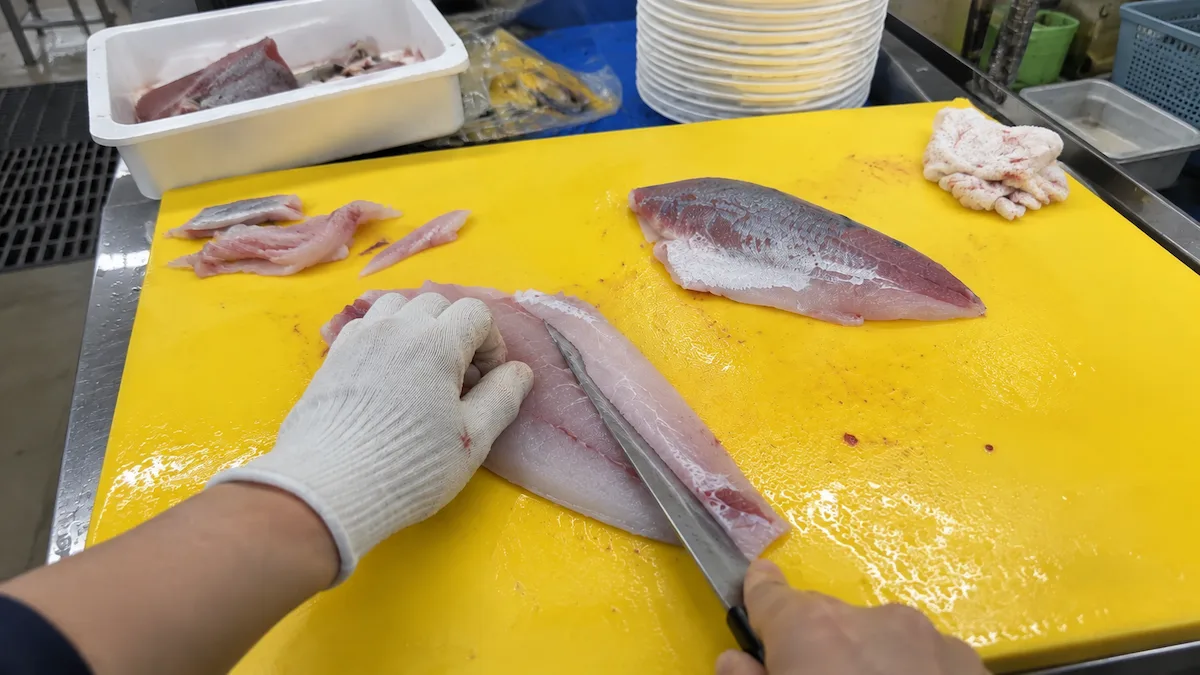
김치 제조, 수산물 가공, 식재료 취급, 절단, 분류, 혼합 등 해외에서 확보하기 어려운 한국 특화 식품 제조와 숙련 수작업을 수집합니다.
혼합 교통, 보행자 상호작용, 비정형 도로 환경, 저조도 및 어려운 인지 상황이 필요한 프로젝트에는 모빌리티 데이터 수집 역량도 활용할 수 있습니다. 모빌리티는 당사의 다양한 실세계 데이터 생산 역량 중 하나입니다.
모빌리티 데이터 역량 보기 →관련 데이터 수집 서비스: 피지컬 AI 데이터 수집 · 로봇 학습 데이터 · 에고센트릭 인간 시연 데이터 · 멀티모달 센서 데이터 · 한국 현장 데이터 수집
데이터 수집 프로그램 설계
맞춤형 데이터 수집은 정해진 데이터 상품이 아니라 모델의 문제에서 출발합니다. 필요한 평가 데이터를 실제 현장 운영, 납품 구조 및 품질 관리 계획으로 구체화합니다.
검토하려는 환경, 실패 상황, 모델 동작 또는 데이터 부족 조건을 알려주세요.
작업, 환경, 참여자 조건, 촬영 시점과 장비, 센서, 메타데이터, 어노테이션 및 운영 제약을 정의합니다.
평가용 소규모 수집, 장비 보정 촬영 또는 실행 가능성 파일럿으로 시작한 뒤 반복 생산으로 확대합니다.
필요한 데이터부터 이야기해 주세요
모델의 대상 작업, 현장 업무, 환경, 촬영 시점 또는 해결해야 할 실패 사례를 알려주세요. 실행 가능한 촬영·검증·납품 프로그램으로 구체화하겠습니다.
실행 가능성 검토부터 파일럿 설계, 촬영 계획, 품질 기준 수립 및 규모 확대까지 지원합니다.