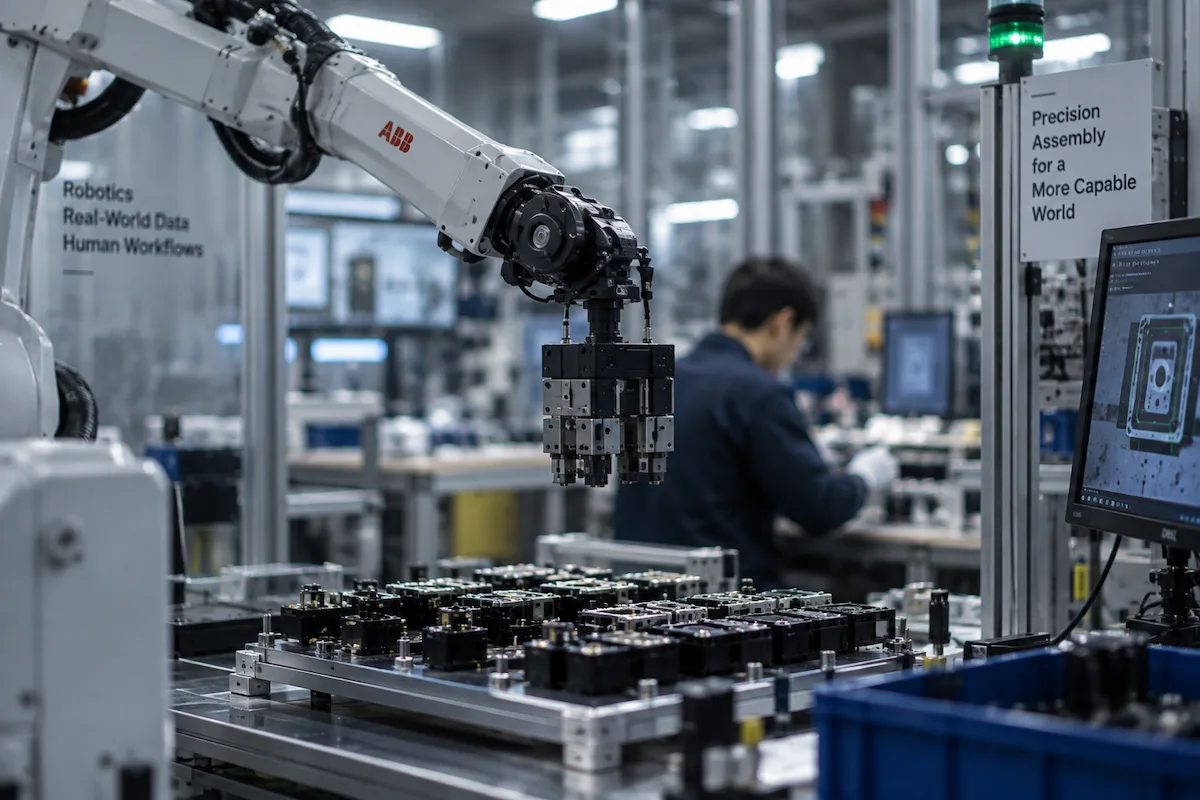
로봇 및 체화형 시스템용 데이터 수집
오리진데이터랩은 체화형 AI, VLA, 물체 조작, 인지 및 실세계 로봇 학습을 위한 맞춤형 로봇 학습 데이터를 수집합니다. 인간 시연, 실제 작업 환경, 멀티모달 센서, 메타데이터와 프로젝트별 품질 기준을 결합합니다.
로봇 학습 데이터에는 실제 인간의 작업 수행, 손과 물체의 상호작용, 물체 조작, 도구 사용, 주변 환경, 연속 작업, 인지상 어려운 상황 및 멀티모달 센서 신호를 담을 수 있습니다.
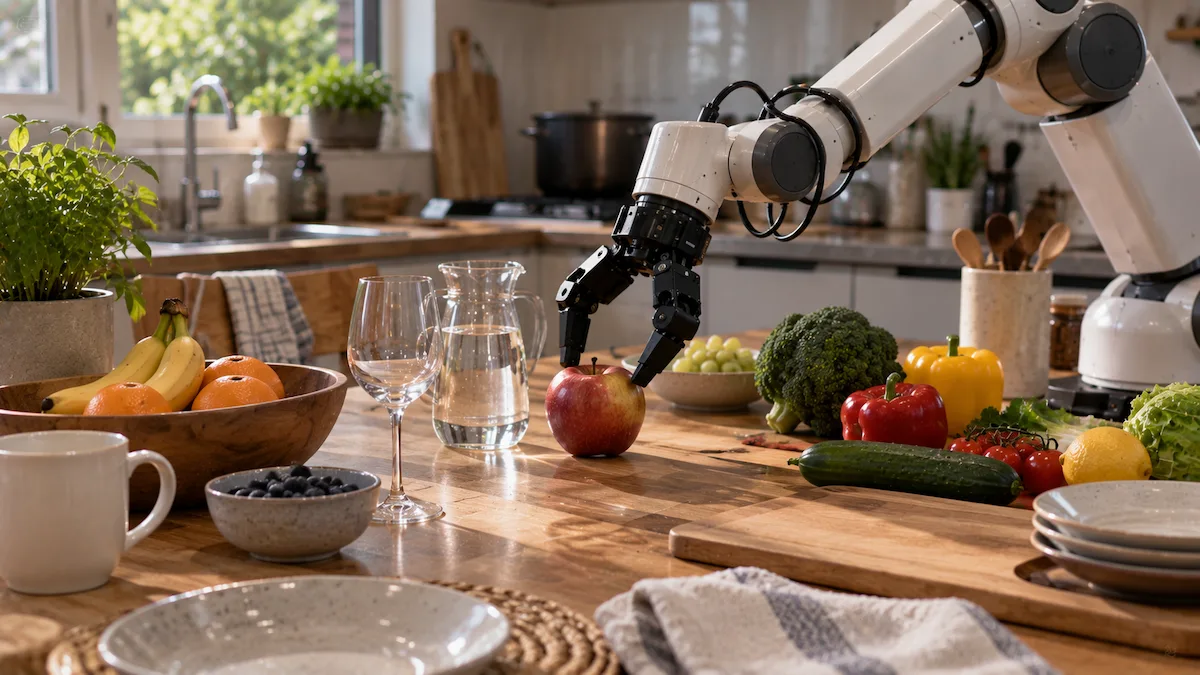
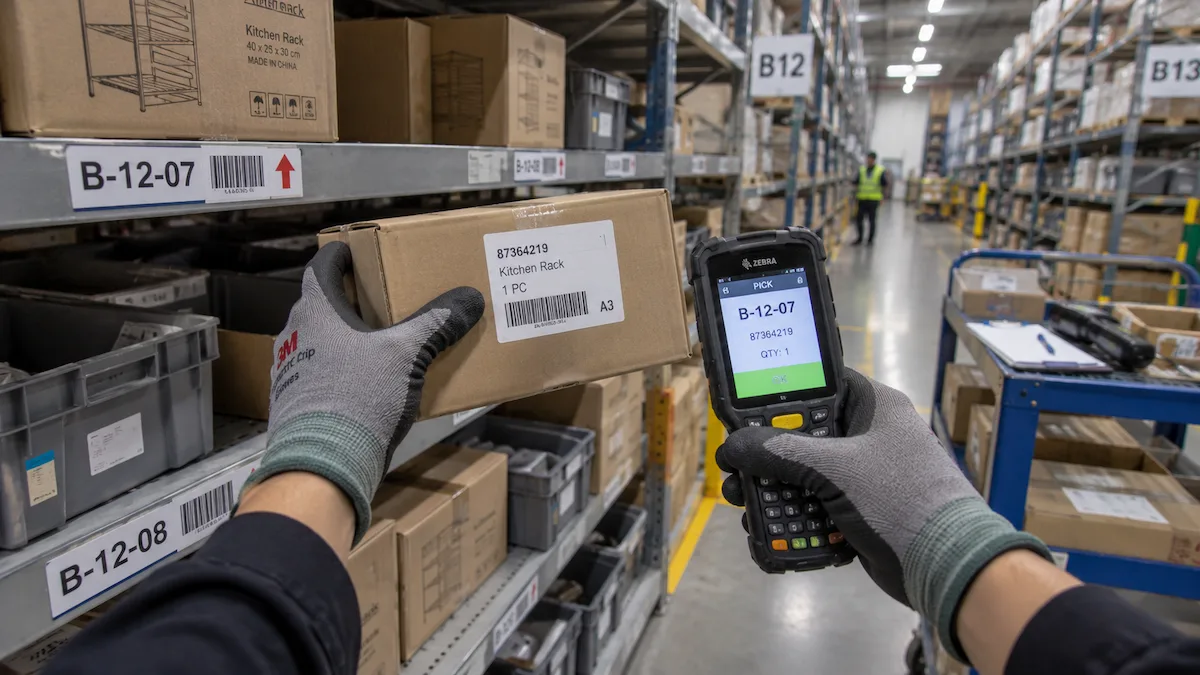
유용한 로봇 데이터셋은 단순한 미디어 파일 모음이 아닙니다. 작업 정의, 센서 정보, 타임스탬프, 메타데이터, 품질 검사, 예외 기록과 납품 구조가 중요합니다.
모방학습과 체화형 학습을 위해 실제 작업 수행, 물체 조작, 도구 사용, 양손 작업 및 연속 작업 과정을 수집합니다.
물체 취급, 접촉이 많은 동작, 변형 가능한 소재, 도구 상호작용 및 작업 전환 과정을 기록합니다.
실제 작업 공간의 사물, 조명, 혼잡도, 환경 변화 및 예외 상황을 포함한 시각 데이터를 수집합니다.
오리진데이터랩은 작업 현장 확보, 숙련 작업자 섭외, 작업 지침, 촬영 운영, 품질 관리, 재촬영 및 구조화된 납품까지 실세계 로봇 데이터 수집을 관리합니다. 고객은 작업 정의, 장비 요구사항 및 승인 기준을 직접 통제하면서 현장 생산을 맡길 수 있습니다.
각 프로젝트는 목표 작업, 촬영 구성, 메타데이터, 검증 및 품질 기준, 후속 시스템 연계 요구사항에 맞춰 설계합니다.
프로젝트에 따라 에고센트릭, 제3자 시점, 스테레오, 웨어러블, RGB-D, 공간 정보 또는 로봇 연계 촬영을 구성합니다.
규모를 확대하기 전에 작업 실행 가능성, 센서 무결성, 작업자 지침, 메타데이터 및 승인 기준을 검증합니다.
영상, 센서 신호, 구조화된 메타데이터, 매니페스트, 스키마, QA 기록 및 문서를 후속 개발팀에 맞게 제공합니다.
인간 시연, 물체 조작, 에고센트릭 또는 제3자 시점 영상, 웨어러블 센서, IMU, 스테레오·다중 시점, 공간·RGB-D 데이터 및 장비가 지원하는 로봇 연계 신호를 포함할 수 있습니다.
네. 작업 지시, 관측, 인간 행동, 물체 조작 맥락, 환경, 멀티모달 신호, 메타데이터 및 프로젝트별 출력 스키마에 맞춰 설계할 수 있습니다.
네. 파일럿으로 작업 실행 가능성, 촬영 구성, 메타데이터 무결성, 품질 기준 및 납품 형식을 검증할 수 있습니다.
네. 고객이 제공한 카메라, 웨어러블 장비, 로봇 플랫폼 및 기타 장비를 기술적 가능성에 따라 검토·연계할 수 있습니다.
목표 작업, 환경, 시점, 장비, 센서 요구사항, 메타데이터 및 납품 형식을 보내주시면 실행 가능성을 검토합니다.