기술 필드 노트 #24 · 2026년 11월
실제 작업 중 머리 착용 스테레오로 구한 3D 손 스켈레톤: 손은 28–42cm 거리, 손바닥 구간은 프레임마다 4–10% 안
기술노트 #24 · 머리 착용 스테레오+IMU 리그(ODL-EGO S1)로 실제 작업 중 미터 단위 3D 손 자세 구하기, 강체 구간 길이 일관성으로 검증
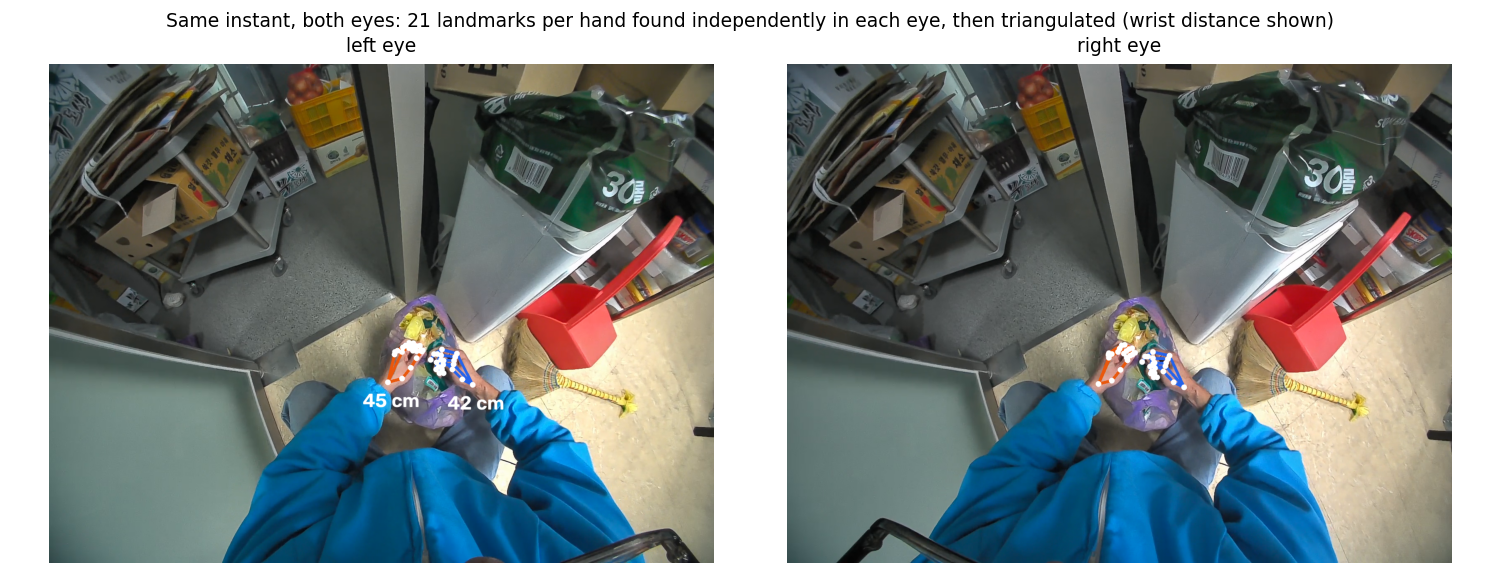
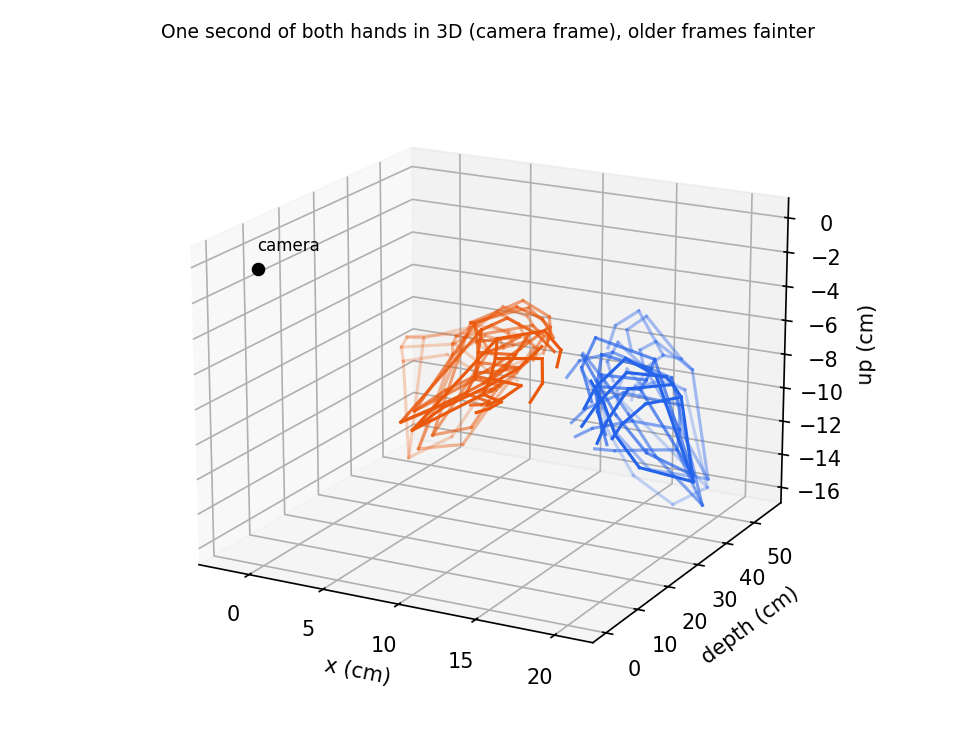
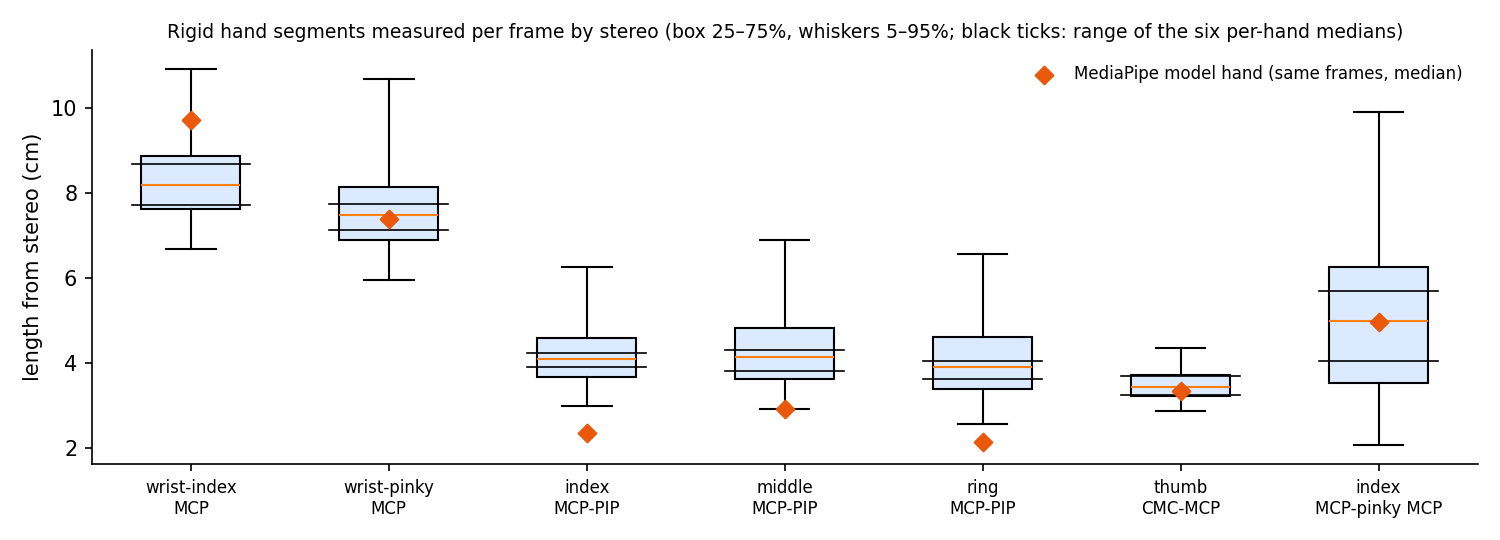
카메라 하나로는 손 랜드마크는 찾아도 실제 크기와 거리는 알 수 없는데, 로봇 학습에는 둘 다 필요합니다. 머리 착용 어안 스테레오 리그의 왼쪽·오른쪽 눈에서 MediaPipe Hands를 따로 돌리고, 손을 짝지은 뒤 21개 랜드마크를 공장 캘리브레이션으로 삼각측량했습니다. 실제 농산물 소분 작업 30초 클립 3개(15fps, 손-프레임 2,252개)입니다. 손은 프레임의 67–96%에서 양쪽 눈 모두에서 잡혔고, 손목은 카메라에서 28–42cm(클립별 중앙값)였습니다. 이 거리에서 시차 1픽셀은 깊이 약 0.6cm입니다. 정답 데이터가 없어서 물리 법칙으로 확인했습니다. 뼈 길이는 변하지 않습니다. 손바닥의 강체 구간은 프레임마다 중앙값 4–10% 안에서 같았고, 세 클립 사이에서도 1cm 안이었습니다(손목–검지 너클 7.7–8.7cm). 손가락 구간은 잡음이 더 컸고(8–20%), 시선 방향과 거의 나란한 손바닥 폭은 믿기 어려웠습니다(20–35%). MediaPipe가 자체로 내는 모델 손은 비율이 달라서(예: 스테레오로 4.0–4.2cm인 손가락 구간이 2.1–2.9cm), 스테레오가 착용자의 실제 손 크기와 거리를 더해 줍니다.
왜 중요한가
로봇에게 2D 랜드마크로는 부족하다
사람 시연으로 배우는 로봇은 손이 화면 어디에 보이는지가 아니라 공간에서 어디에 있고 얼마나 큰지를 알아야 합니다. 단안 손 자세 모델은 표준 크기의 3D 모양을 돌려줄 뿐, 착용자의 실제 손 크기나 카메라와의 거리는 주지 않습니다.
캘리브레이션된 스테레오 쌍은 둘 다 줄 수 있습니다. 이 노트는 실제 작업 영상에서 그것이 어떻게 나오는지, 그리고 모션캡처 없이 어떻게 확인하는지를 보여 줍니다.
구성
실제 작업 30초 클립 3개, 양쪽 눈
녹화: 2026-11-08, 학교 급식용 농산물 소분, R8 스테레오+IMU 리그(ODL-EGO S1) 머리 착용, 눈당 1600×1200, 30fps, 기선 6.5cm. 클립: 11:48 세션(봉지 담기), 10:49 세션(서류와 농산물 분류), 10:00 세션(포장)에서 양손 활동이 가장 많은 30초씩, 두 프레임마다 하나(클립당 450쌍)를 분석했습니다.
방법: 각 눈의 아래쪽 작업 영역에서 MediaPipe Hands 0.10.14 비디오 모드(신뢰도 0.3, 기술노트 #23 설정). 좌우 손을 손 구분(왼손/오른손)으로 짝짓고, 21개 랜드마크 픽셀을 공장 어안 모델로 왜곡 보정한 뒤 공장 스테레오 외부 파라미터로 삼각측량했습니다. 캘리브레이션 파일은 800×600용이라 2배로 환산했습니다(기술노트 #20).
결과 1
양손이 양쪽 눈에서 대부분 잡히고, 거리는 18–49cm
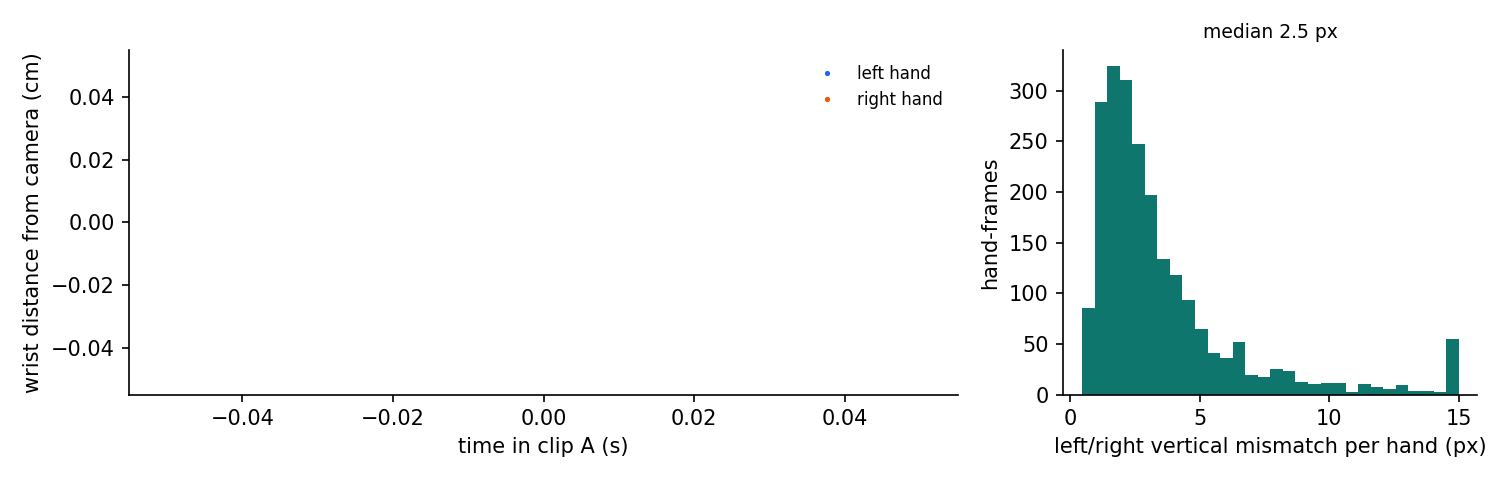
오른손은 프레임의 94–96%, 왼손은 67–75%에서 양쪽 눈 모두에 잡혔습니다(왼손은 화면 가장자리에 있거나 봉지를 든 경우가 많았음). 짝지은 손-프레임의 98.6%가 그럴듯한 거리(10–150cm)로 삼각측량됐습니다. 클립별 손목 거리 중앙값은 28–42cm, 5–95% 범위는 18–49cm였습니다.
42cm에서 손의 시차는 약 70px이라, 랜드마크 1px 오차가 깊이 약 0.6cm입니다. 정렬 후 같은 랜드마크는 두 눈 사이에서 수직으로 중앙값 2.6px 어긋났습니다. 캘리브레이션 자체의 에피폴라 오차는 1px 미만(기술노트 #16)이므로, 이것은 검출기의 랜드마크 잡음이고 정밀도를 결정합니다.
결과 2
뼈는 길이를 지킨다: 정답 없이 하는 검사
손이 움직여도 강체 구간의 길이는 변하면 안 됩니다. 손목–검지 너클은 중앙값 8.2cm(손별 중앙값 6개 7.7–8.7cm), 손목–새끼 너클 7.5cm(7.1–7.7), 엄지 CMC–MCP 3.4cm(3.3–3.7)였고, 프레임 간 중앙절대편차는 4–10%였습니다. 약 4cm인 손가락 첫마디는 8–20%로 잡음이 더 컸습니다.
검지 너클과 새끼 너클 사이의 손바닥 폭은 20–35% 흔들렸습니다. 위에서 내려다본 손에서는 이 구간이 대부분 시선 방향으로 놓여, 스테레오가 가장 약하고 두 너클 위치도 가장 잡기 어렵습니다. 이 시점에서는 믿지 않는 것이 좋습니다.
| 구간 | 스테레오 길이, 전체 프레임 중앙값 | 손별 중앙값 6개의 범위 | 프레임별 흩어짐(MAD) | ±10% 안 프레임 | MediaPipe 모델 손 |
|---|---|---|---|---|---|
| 손목 – 검지 너클(MCP) | 8.2cm | 7.7–8.7cm | 4.6–8.9% | 54–80% | 9.7cm |
| 손목 – 새끼 너클 | 7.5cm | 7.1–7.7cm | 4.3–9.8% | 51–79% | 7.4cm |
| 엄지 CMC – MCP | 3.4cm | 3.3–3.7cm | 5.2–7.3% | 63–77% | 3.3cm |
| 검지 MCP – PIP | 4.1cm | 3.9–4.2cm | 7.6–13.2% | 40–62% | 2.4cm |
| 중지 MCP – PIP | 4.2cm | 3.8–4.3cm | 7.5–17.8% | 29–61% | 2.9cm |
| 약지 MCP – PIP | 4.0cm | 3.6–4.1cm | 8.0–20.3% | 25–61% | 2.1cm |
| 검지 너클 – 새끼 너클 (손바닥 폭) | 5.0cm | 4.1–5.7cm | 19.7–35.2% | 16–31% | 5.0cm |
결과 3
스테레오는 이 손을 재고, 모델은 틀을 돌려준다
MediaPipe는 미터 단위 3D 손도 자체로 냅니다. 같은 프레임에서 그 손목–검지 구간은 9.7cm, 손가락 첫마디는 2.1–2.9cm로, 스테레오의 8.2cm, 4.0–4.2cm와 달랐습니다. 배율만이 아니라 비율이 다릅니다. 모델은 틀이고, 스테레오는 착용자를 잽니다.
직접 확인하는 법
뼈 길이는 공짜 QA 신호다
스테레오나 다시점 손 파이프라인이라면 프레임마다 이 검사를 돌릴 수 있습니다.
- 양쪽 눈 랜드마크를 삼각측량하고 프레임마다 강체 구간 5–7개 길이를 구합니다.
- 어떤 구간이 그 손의 중앙값에서 20% 넘게 벗어난 프레임을 표시합니다. 대개 짝이 틀렸거나 위치가 틀린 랜드마크입니다.
- 시선 방향으로 놓인 구간(여기서는 손바닥 폭)은 믿지 않습니다.
- 세션끼리 비교합니다. 같은 착용자라면 매일 같은 구간 길이가 나와야 합니다.
의미
같은 데이터에서 미터 단위 3D 손, 검사까지 내장
검증됨: 이 리그의 실제 작업 영상에서 양손의 미터 단위 3D 스켈레톤을 대부분의 시간에 18–49cm 거리로 얻고, 손바닥 강체 구간은 프레임마다 4–10%, 클립 사이 1cm 안에서 일관됩니다.
아직 검증 안 됨: 실측한 손이나 모션캡처와 비교한 절대 정확도. 이 리그의 스테레오 깊이 스케일은 타깃으로 따로 확인했습니다(기술노트 #9).
프로세스: 납품에 프레임별 3D 랜드마크와 뼈 길이 일관성 표시를 넣어, 구매자가 학습 전에 프레임을 거를 수 있게 합니다.
- 프레임별 3D 랜드마크, 양손, 카메라 좌표계.
- 프레임별 뼈 길이 표시(20% 넘게 벗어남).
- 다음: 줄자로 잰 착용자 손과 비교.
범위와 한계
연구의 한계
이 노트가 보여주지 않는 것을 먼저 밝힙니다.
- 착용자 1명, 작업 1종, 하루의 30초 클립 3개, 리그 1대의 결과입니다.
- 정답 데이터 없음: 구간의 절대 길이를 실측한 손이나 모션캡처와 비교하지 않았습니다.
- 랜드마크는 MediaPipe Hands에서 나오므로, 그 오차(특히 손등이 보이거나 일부 가린 손)가 3D로 이어집니다.
- 두 프레임마다 하나를 처리했고, 한쪽 눈에서만 잡힌 손은 삼각측량하지 않았습니다.
- 예비 분석: AI 보조 자동 분석이며 제3자 검토는 받지 않았습니다.
FAQ
데이터 구매자가 묻는 질문
Q01머리 착용 스테레오 카메라로 3D 손 자세를 잴 수 있나요?
Q02손 랜드마크 깊이는 얼마나 정확한가요?
Q03모션캡처 없이 3D 손 자세를 어떻게 검증하나요?
Q04MediaPipe의 3D 월드 출력은 미터 단위인가요?
Q05머리 착용 시점에서 믿기 어려운 손 측정은?
공개 데이터와 코드
근거 자료를 직접 확인하세요
이 노트의 모든 수치는 검증할 수 있습니다. 가공 데이터, 분석 코드, 그림, 실행 가능한 노트북을 공개합니다.
 GitHub분석 코드와 재현 절차
origin-data-lab/stereo-3d-hand-skeleton-real-work저장소 보기  Hugging Face데이터셋 카드, 표, 그림
origin-data-lab/stereo-3d-hand-skeleton-real-work데이터셋 열기  데이터 탐색과 실행 노트북
origindatalab/odl-stereo-3d-hand-skeletonKaggle에서 보기 라이선스: CC BY 4.0 (데이터·그림) · MIT (코드)
Origin Data Lab (2026). 기술노트 #24: 실제 작업 중 머리 착용 스테레오로 구한 3D 손 스켈레톤. https://origindatalab.io/ko/technical-field-notes/stereo-3d-hand-skeleton-real-work.html