기술 필드 노트 #19 · 2026년 11월
실제 작업 4일, 8.9시간, 스테레오 957,336프레임: 머리 착용 스테레오+IMU 리그는 매일 똑같이 동작하나?
기술노트 #19 · 실제 작업 4일 동안 머리 착용 스테레오+IMU 리그의 일간 일관성 (ODL-EGO S1)
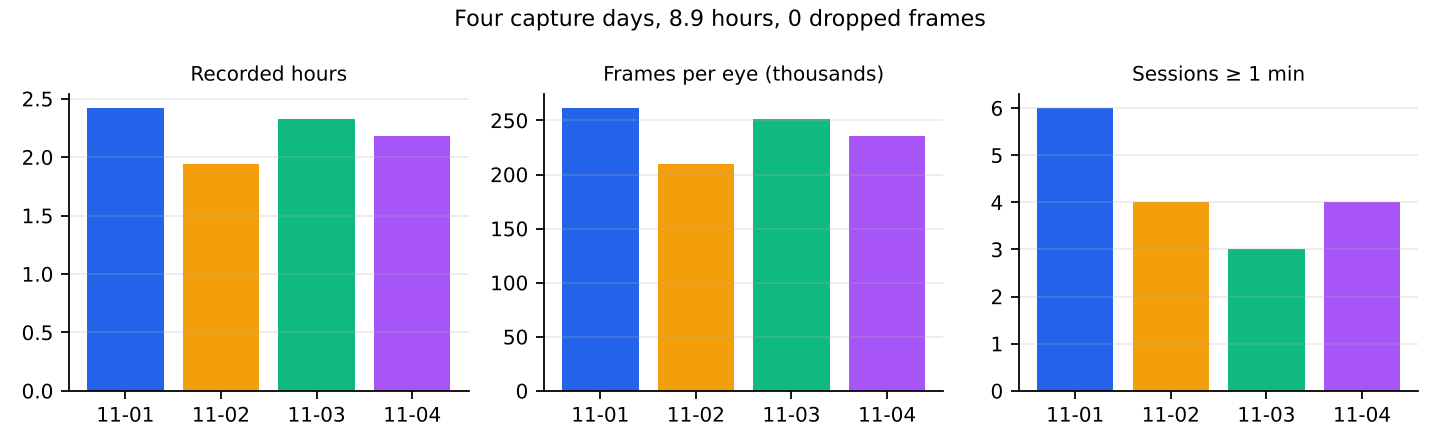
기술노트 #16은 실제 작업 오전 하나가 온전히 기록됐음을 보였습니다. 수백 시간을 사는 구매자에게는 그 이상이 필요합니다. 충전하고, 들고 다니고, 썼다 벗고, 다시 켠 뒤에도 매일 똑같이 동작해야 합니다. 같은 농산물 소분 작업을 4일 연속(2026-11-01~11-04) 녹화하고 전체에 같은 검사를 돌렸습니다. 작업 세션 17개, 8.9시간, 눈당 957,336프레임입니다. 매일 누락 프레임 0, 좌우 노출 차이 중앙값 15µs(일별 최대 61~70µs), IMU 501.4~501.7Hz에 순서 끊김 없이 최대 공백 2.2ms, 5분 파일 경계 끊김 없음, 노출 중앙값 10.04ms였습니다. IMU로 본 머리 움직임 통계도 날마다 거의 같았습니다. 문제는 운영상의 것뿐이었습니다. 2초 미만의 실수 녹화 3개와, 데이터는 온전하지만 장치 로그에 종료 기록이 없는 세션 1개입니다.
왜 중요한가
좋은 오전 하나로는 생산 장비라고 할 수 없다
대부분의 촬영 장비 검증은 녹화 한 번에서 끝납니다. 실제 데이터는 매일 수집됩니다. 배터리를 충전하고, 장비를 들고 다니고, 썼다 벗고, 다시 켜고, 저장 카드가 찼다 비워집니다. 이 모든 것이 동작을 바꿀 수 있습니다.
이 노트는 기술노트 #16의 무결성 검사를 같은 실제 작업 4일 연속에 다시 적용하고, 하나를 묻습니다. 4일차는 1일차와 구별할 수 없는가?
측정 조건
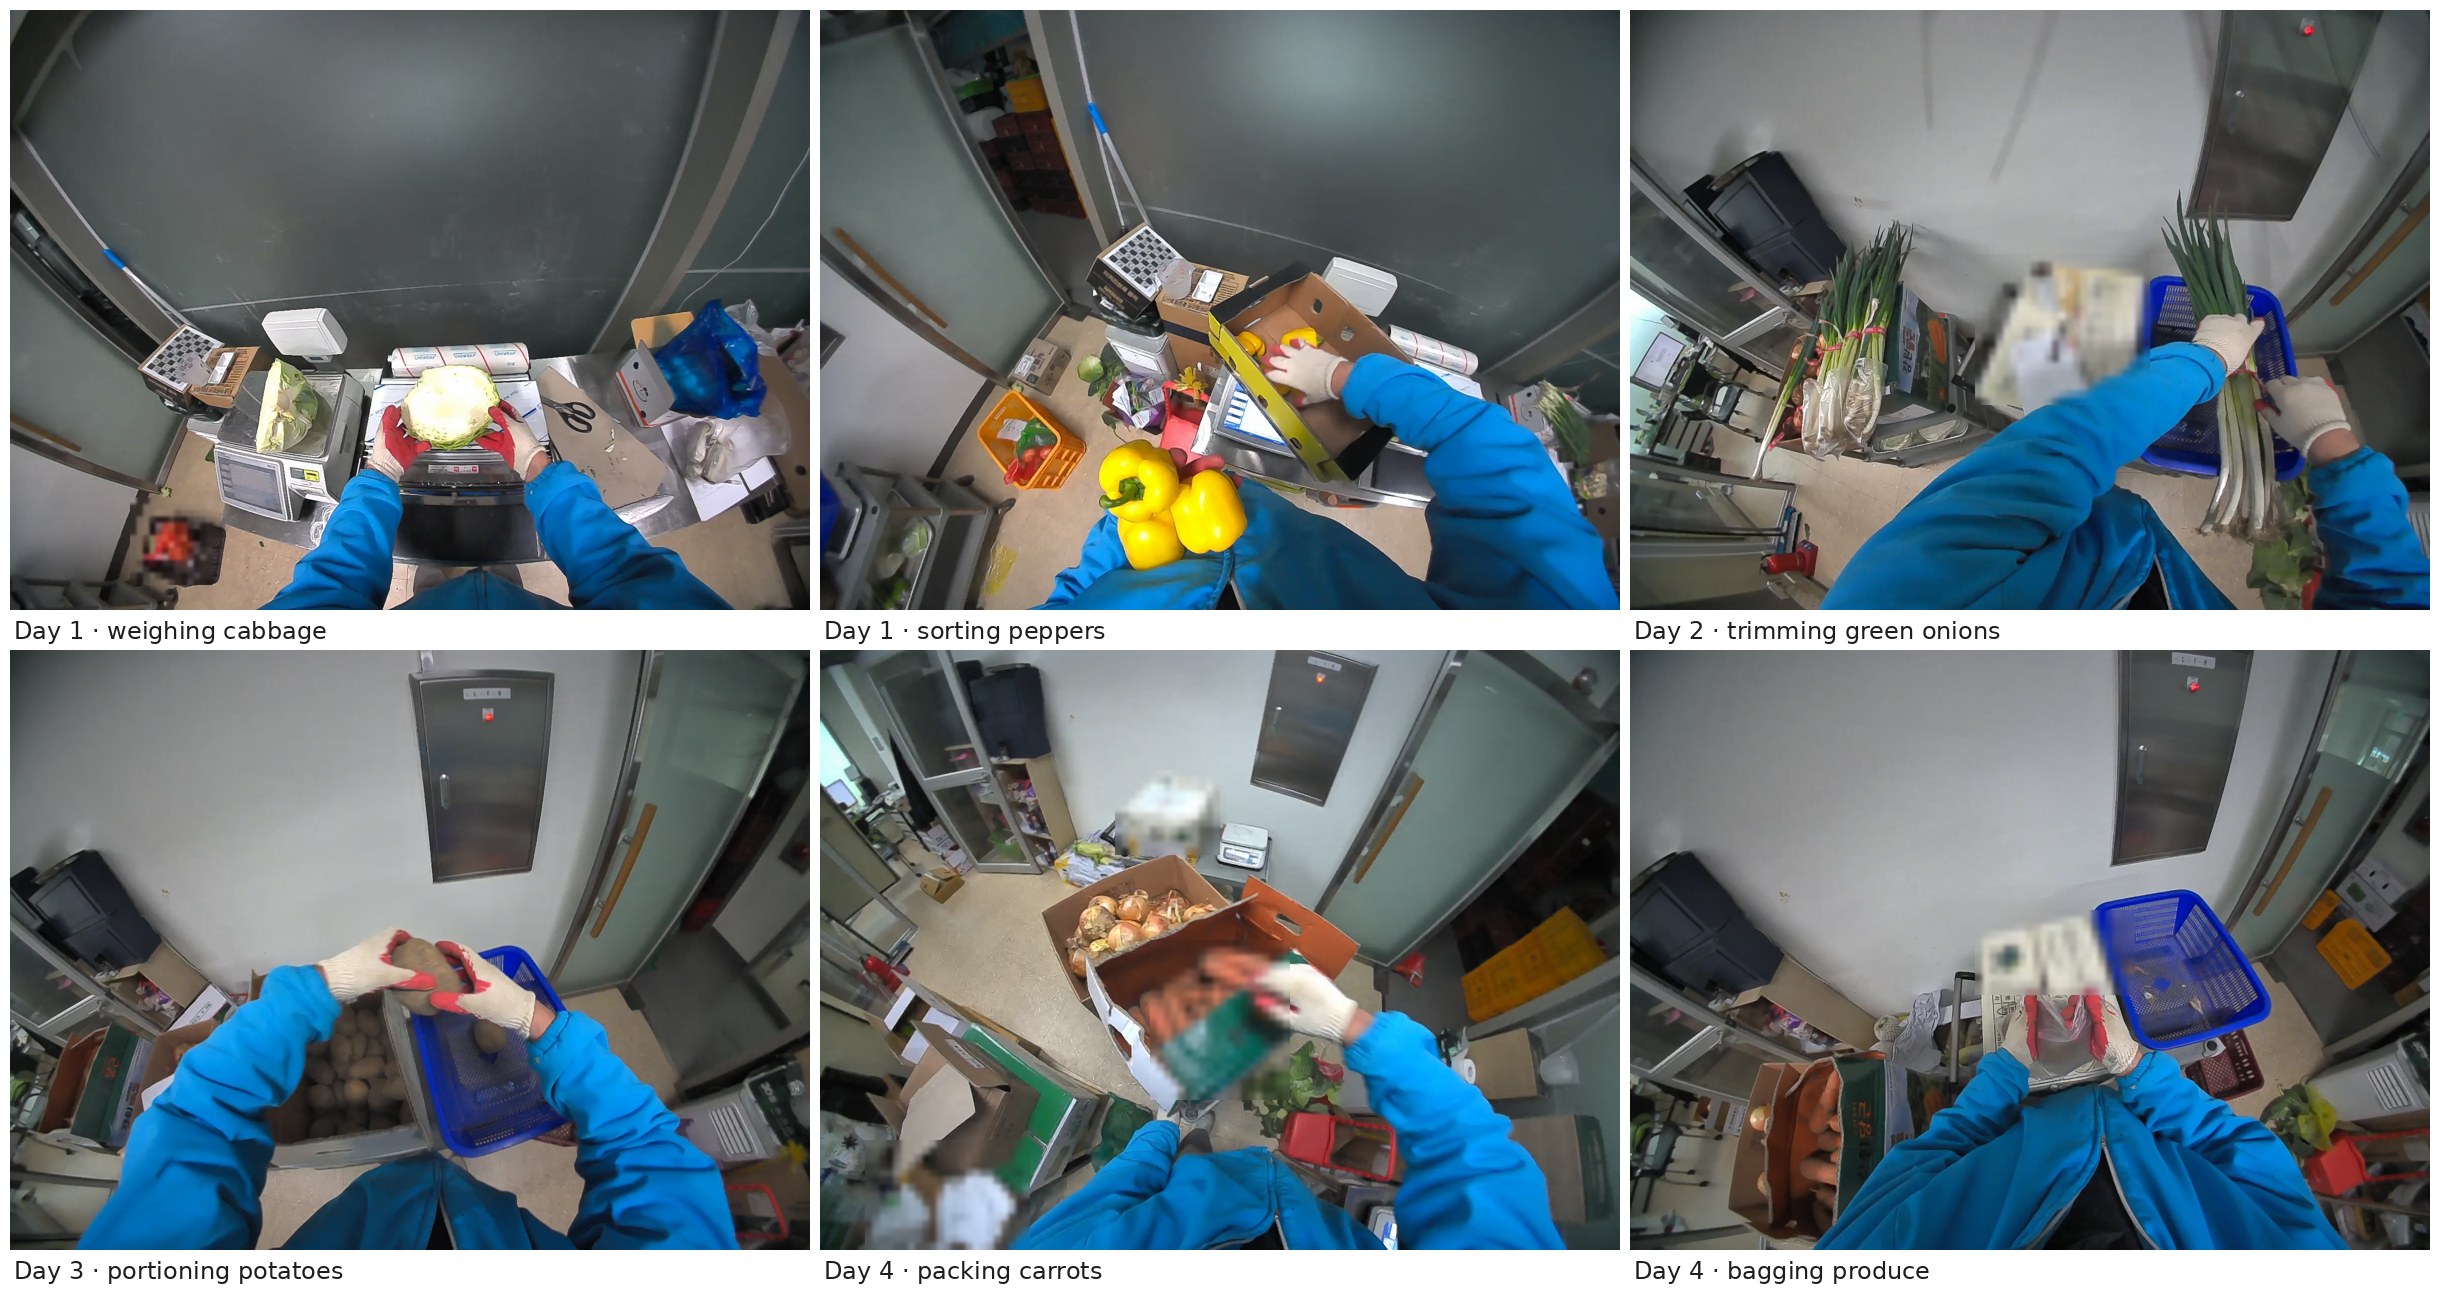
같은 작업, 같은 작업자, 오전 4회
식자재 공급업체 작업장에서 학교 급식용 농산물 소분: 채소 계량, 손질, 분류, 포장. 리그는 머리에 착용했고 녹화 시작과 정지는 작업자가 했습니다. 아래 사진의 현장·사람·라벨은 블러 또는 잘라냈습니다.
| 날짜 | 세션 | 시간 | 눈당 프레임 | 누락 | 좌우 중앙값(µs) | 좌우 최대(µs) | 자이로(Hz) | IMU 최대 공백(ms) | 노출 중앙값(ms) | 머리 회전 중앙값(°/s) | 95분위(°/s) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 2026-11-01 | 6 | 2.42 | 261,390 | 0 | 15 | 70 | 501.571–501.644 | 2.19 | 10.04 | 27.5 | 95.1 |
| 2026-11-02 | 4 | 1.94 | 209,455 | 0 | 15 | 64 | 501.582–501.623 | 2.11 | 10.04 | 28.1 | 91.4 |
| 2026-11-03 | 3 | 2.33 | 250,935 | 0 | 15 | 65 | 501.357–501.637 | 2.2 | 10.04 | 28.5 | 92.2 |
| 2026-11-04 | 4 | 2.18 | 235,515 | 0 | 15 | 61 | 501.598–501.688 | 2.11 | 10.04 | 29.7 | 94.3 |
타이밍과 IMU
매일이 첫날과 같았다
프레임: 간격 기반 계산으로 어느 날도 누락이 없었고, 종료 기록이 있는 모든 세션에서 장치 로그의 프레임 수가 파일의 프레임 수와 일치했고(마지막 1프레임 이내), 스트로브 누락은 0이었습니다. 5분 파일 경계는 모두 정확히 한 프레임 주기(33.3ms) 뒤에 이어졌습니다.
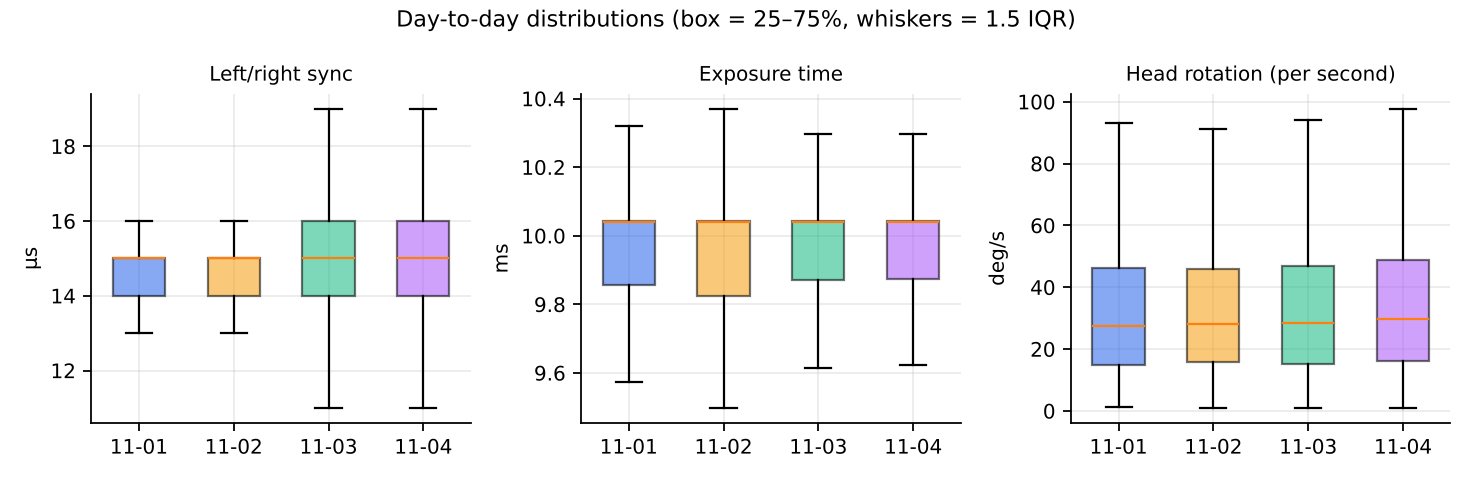
스테레오 동기(프레임 순서로 짝짓기, 기술노트 #18 참고): 노출 시작 차이는 매일 중앙값 15µs, 일별 최대 61~70µs였습니다. 노출: 매일 중앙값 10.04ms, 95분위 10.54~10.56ms.
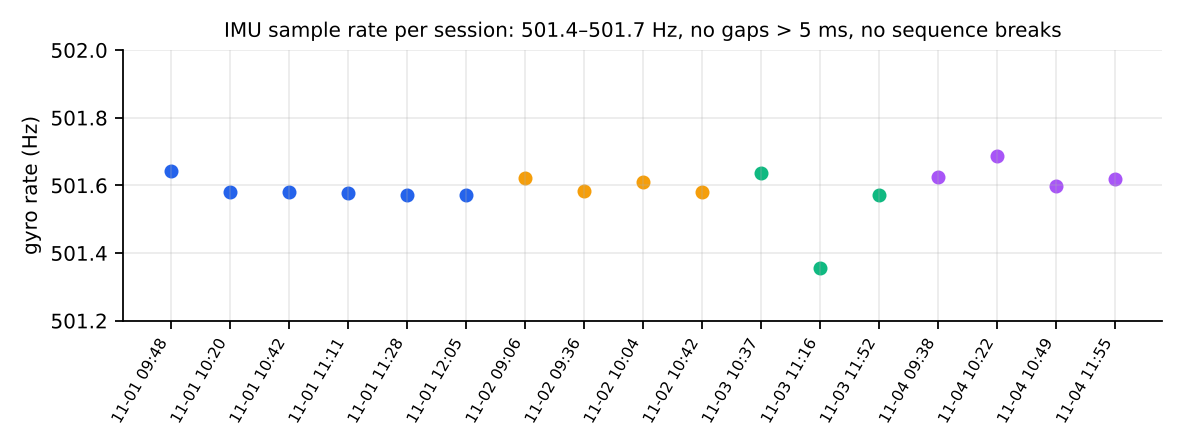
IMU: 모든 세션에서 501.4~501.7Hz(장치 명목값 500Hz), 샘플 간 최대 공백 2.2ms, 순서 끊김 0, 모든 파일에서 자이로와 가속도 샘플 수가 같았습니다.
| 날짜 | 시작 | 분 | 파일 | 눈당 프레임 | 누락 | 좌우 최대(µs) | 자이로(Hz) | IMU 최대 공백(ms) | 파일 경계 간격(ms) | 장치 로그 종료 |
|---|---|---|---|---|---|---|---|---|---|---|
| 11-01 | 09:48 | 27.5 | 6 | 49,473 | 0 | 57 | 501.644 | 2.11 | 33.3-33.3 | user_stop |
| 11-01 | 10:20 | 17.9 | 4 | 32,225 | 0 | 52 | 501.582 | 2.11 | 33.3-33.3 | user_stop |
| 11-01 | 10:42 | 21.7 | 5 | 38,998 | 0 | 55 | 501.582 | 2.11 | 33.3-33.3 | user_stop |
| 11-01 | 11:11 | 14.1 | 3 | 25,334 | 0 | 70 | 501.579 | 2.19 | 33.3-33.3 | user_stop |
| 11-01 | 11:28 | 32.2 | 7 | 58,015 | 0 | 67 | 501.572 | 2.11 | 33.3-33.3 | user_stop |
| 11-01 | 12:05 | 31.9 | 7 | 57,345 | 0 | 56 | 501.571 | 2.11 | 33.3-33.3 | missing |
| 11-02 | 09:06 | 27.8 | 6 | 50,105 | 0 | 64 | 501.623 | 2.11 | 33.3-33.3 | user_stop |
| 11-02 | 09:36 | 22.2 | 5 | 39,957 | 0 | 51 | 501.584 | 2.11 | 33.3-33.3 | user_stop |
| 11-02 | 10:04 | 17.6 | 4 | 31,605 | 0 | 59 | 501.609 | 2.11 | 33.3-33.3 | user_stop |
| 11-02 | 10:42 | 48.8 | 10 | 87,788 | 0 | 57 | 501.582 | 2.11 | 33.3-33.3 | user_stop |
| 11-03 | 10:37 | 35.8 | 8 | 64,380 | 0 | 59 | 501.637 | 2.11 | 33.3-33.3 | user_stop |
| 11-03 | 11:16 | 30.1 | 7 | 54,130 | 0 | 59 | 501.357 | 2.2 | 33.3-33.3 | user_stop |
| 11-03 | 11:52 | 73.6 | 15 | 132,425 | 0 | 65 | 501.572 | 2.11 | 33.3-33.3 | user_stop |
| 11-04 | 09:38 | 40.0 | 9 | 72,024 | 0 | 57 | 501.626 | 2.11 | 33.3-33.3 | user_stop |
| 11-04 | 10:22 | 23.0 | 5 | 41,431 | 0 | 57 | 501.688 | 2.11 | 33.3-33.3 | user_stop |
| 11-04 | 10:49 | 40.4 | 9 | 72,802 | 0 | 61 | 501.598 | 2.11 | 33.3-33.3 | user_stop |
| 11-04 | 11:55 | 27.4 | 6 | 49,258 | 0 | 56 | 501.618 | 2.11 | 33.3-33.3 | user_stop |
작업 리듬
같은 작업은 같은 움직임 지문을 남긴다
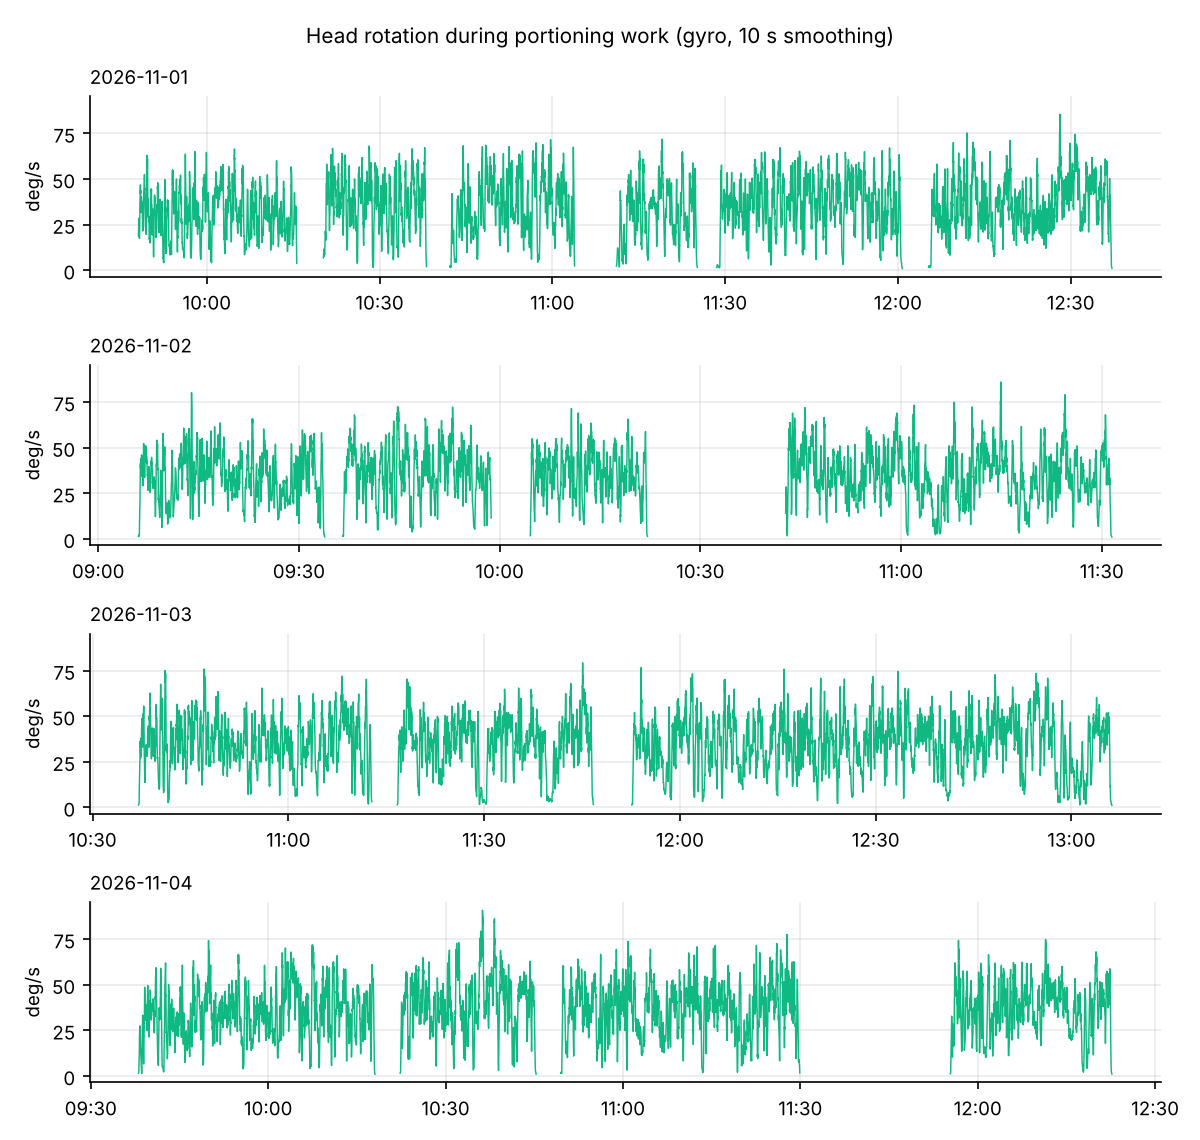
자이로로 녹화 1초마다 평균 머리 회전 속도를 계산했습니다. 일별 중앙값은 27.5~29.7°/s, 95분위는 91~95°/s였고, 5.6~7.4%의 초는 거의 정지(5°/s 미만) 상태였습니다. 집고, 달고, 담는 리듬이 일정한 띠로 보이고, 세션 사이 휴식에서 끊깁니다.
방법 참고: 초 단위 평균이라, 정지 프레임에 더 큰 비중을 두는 기술노트 #15의 프레임 단위 중앙값(1일차 22°/s)보다 높게 나옵니다. 같은 방법을 쓰면 두 노트는 일치합니다.
이상 사항
무엇이 잘못됐고, 왜 데이터 손실이 없었나
- 0.2~1.2초짜리 실수 녹화 3개(2일차 1개, 4일차 2개). 녹화 버튼을 두 번 누른 것으로 보이며 0~24프레임만 담겨 있고, 60초 최소 길이 규칙으로 자동 제외됩니다.
- 세션 1개(1일차 12:05)는 장치 로그에 종료 기록이 없습니다. 정지 전에 전원을 끈 경우와 같습니다. 눈당 57,345프레임과 IMU는 온전하고 로그 한 줄만 없습니다.
- 118개 파일 중 8개는 좌우 프레임 수가 1 차이 납니다. 모두 세션의 마지막 파일입니다(기술노트 #18 참고).
이 노트에서는 캘리브레이션을 다시 확인하지 않았습니다. 녹화 폴더마다 저장되는 캘리브레이션 파일은 다른 해상도용입니다(기술노트 #20). 올바른 모드의 파일로 한 작업 시간 전체를 확인한 결과는 기술노트 #16에 있습니다.
바뀐 점
일회성 검증이 아니라 매일 QA
검증 결과: 실제 작업 4일 동안 리그의 프레임, 동기, IMU, 노출 동작은 측정 가능한 수준으로 변하지 않았습니다.
절차: 이제 녹화는 매일 밤 SHA-256 검증과 함께 자동 업로드되고, 같은 분석이 잠깐 켜지는 클라우드 서버에서 돌아갑니다. 이 숫자들이 한 번이 아니라 촬영일마다 나옵니다.
범위와 한계
연구의 한계
이 노트가 보여주지 않는 것을 먼저 밝힙니다.
- 리그 1대, 작업자 1명, 작업장 1곳, 오전 4회의 결과이며 전체를 대표하지 않습니다.
- 머리 회전 통계는 초당 평균 자이로 속도이며 프레임 단위 통계와 직접 비교할 수 없습니다.
- 이 노트에서는 캘리브레이션과 미터 스케일을 다시 확인하지 않았습니다.
- 모든 검사는 자동 처리입니다. 알고리즘 기반 예비 분석(AI-only preliminary analysis)이며 사람이 다시 검증하지 않았습니다.
FAQ
데이터 구매자가 묻는 질문
Q01스테레오+IMU 리그가 날마다 똑같이 동작하나요?
Q02얼마나 녹화했나요?
Q03문제는 없었나요?
Q04날마다 머리 움직임이 다른가요?
Q054일 동안 캘리브레이션도 확인했나요?
공개 데이터와 코드
근거 자료를 직접 확인하세요
이 노트의 모든 수치는 검증할 수 있습니다. 가공 데이터, 분석 코드, 그림, 실행 가능한 노트북을 공개합니다.
 GitHub분석 코드와 재현 절차
origin-data-lab/four-day-real-work-stereo-imu-consistency저장소 보기  Hugging Face데이터셋 카드, 표, 그림
origin-data-lab/four-day-real-work-stereo-imu-consistency데이터셋 열기  데이터 탐색과 실행 노트북
origindatalab/odl-four-day-stereo-imu-consistencyKaggle에서 보기 라이선스: CC BY 4.0 (데이터·그림) · MIT (코드)
Origin Data Lab (2026). 기술노트 #19: 머리 착용 스테레오+IMU 리그로 실제 작업 4일. https://origindatalab.io/ko/technical-field-notes/four-day-real-work-stereo-imu-consistency.html